Collaborative Lightweight LLM Agents for Daily Activity Summarization on Edge Devices

国際会議 · 2025

Collaborative Lightweight LLM Agents for Daily Activity Summarization on Edge Devices

Keywords

LLM見守り

Kentaro Inohara , Tatsuya Amano , Hamada Rizk , Hirozumi Yamaguchi

Proceedings of the 21st International Conference on Intelligent Environments (IE 2025), Darmstadt, Germany, 2025, pp. 1-4

DOI: 10.1109/IE64880.2025.11130095

Abstract

This paper presents a privacy-preserving monitoring system for elderly individuals living alone, utilizing collaborative lightweight Large Language Model (LLM) agents deployed on edge devices. The system integrates non-invasive sensors with a novel three-agent architecture: an activity recognition agent processes sensor data, an hourly summarization agent generates intermediate reports in 3-hour segments, and a daily summarization agent produces comprehensive summaries. Our evaluation on real-world data from two elderly households demonstrates that the system achieves 95.8% accuracy in activity recognition and generates natural language summaries comparable to GPT-4o, while maintaining privacy through local processing on affordable Raspberry Pi hardware. The results indicate that our approach effectively balances monitoring accuracy, summary quality, and practical deployment constraints, making it suitable for widespread adoption in elderly care applications.

解説

近年、独居高齢者の増加に伴い、見守りシステムの需要が高まっています。見守りシステムに求められる主要な要件は、第一にプライバシーの保護、第二に低コストで実装が容易であることの2点です。本研究では、エッジデバイス上に配置された協調型大規模言語モデル(LLM)エージェントを利用した、独居高齢者のプライバシーが保護された見守りのための生活活動要約システムを提案します。このシステムは、非侵襲的センサーと新しい3つのエージェントを統合したものとなっています。行動認識エージェントは機械学習アプローチによってセンサーデータを処理し、時間毎要約LLMエージェントは3時間ごとの中間要約を生成、最後に日次要約LLMエージェントが1日の包括的な要約を生成します。要約生成のために提案されたこのアプローチは、負荷分散を達成するだけでなく、アウトプットの質を高めるために設計されています。タスクを時間間隔とコンテキスト固有の活動に基づいて3つのエージェントに分配することで、システムは短期と長期の活動パターンを効果的に捉え、重要な時間的依存関係を保持します。この分割により、各エージェントが管理可能なデータセグメントに集中できるようになり、正確でコンテキストを考慮した処理を保証することで、ばらつきや不整合が減少します。
大規模言語モデル駆動の都市交通シミュレーション基盤

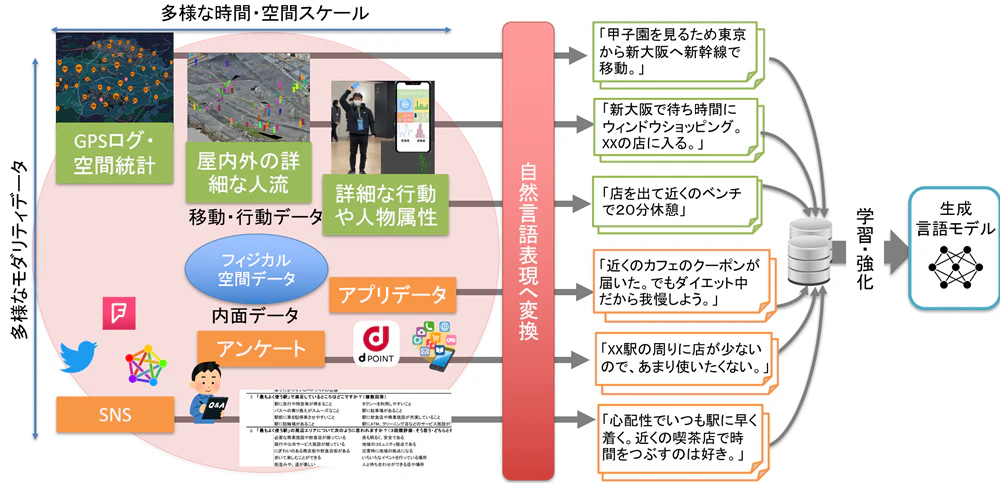
大規模言語モデル駆動の都市交通シミュレーション基盤

JST(科学技術振興機構) 戦略的創造研究推進事業 さきがけ
「文理融合による人と社会の変革基盤技術の共創」領域

A Simulation-based Framework for Dynamic Light Pollution Prediction in Urban Air Mobility

Ying Chieh Wang, Tatsuya Amano, Hirozumi Yamaguchi

2026 IEEE International Conference on Smart Computing (SmartComp), Messina, Italy, 2026, pp. 136-143

DOI 10.1109/SmartComp69968.2026.00029

Urban Air Mobility空飛ぶ車 +2

災害時LoRaネットワークのための環境認識型分散スケジューリング

Yuto Inaba, Tatsuya Amano, Akihito Hiromori, Hirozumi Yamaguchi

2026 IEEE International Conference on Pervasive Computing and Communications Workshops and other Affiliated Events (PerCom Workshops), SPT-IoT 2026, pp. 1366–1371

DOI 10.1109/PerComWorkshops68308.2026.11585469

災害通信LoRa +4

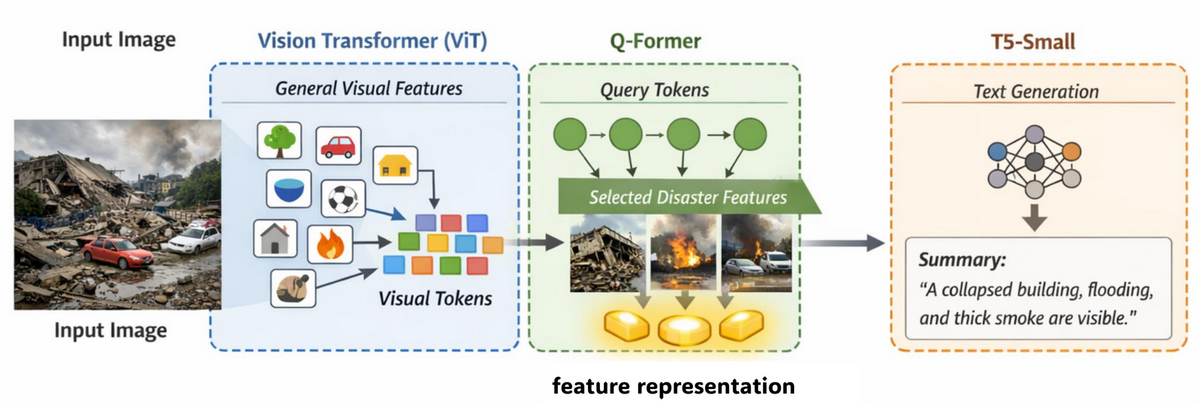
災害現場画像要約のための軽量Vision-Language Model

Hibiki Yoshizaki, Akira Uchiyama, Akihito Hiromori, Mineo Takai, Hirozumi Yamaguchi

2026 IEEE International Conference on Pervasive Computing and Communications Workshops and other Affiliated Events (PerCom Workshops), PerconAI 2026, pp. 1203–1208

DOI 10.1109/PerComWorkshops68308.2026.11585419

セマンティック通信災害対応 +4

物理モデル統合型深層学習による都市の土砂災害予測

Ren Ozeki, Hamada Rizk, Hirozumi Yamaguchi

2026 IEEE International Conference on Pervasive Computing and Communications Workshops and other Affiliated Events (PerCom Workshops), URBSENSE 2026, pp. 1094–1099

DOI 10.1109/PerComWorkshops68308.2026.11585337

土砂災害予測物理モデル統合学習 +3

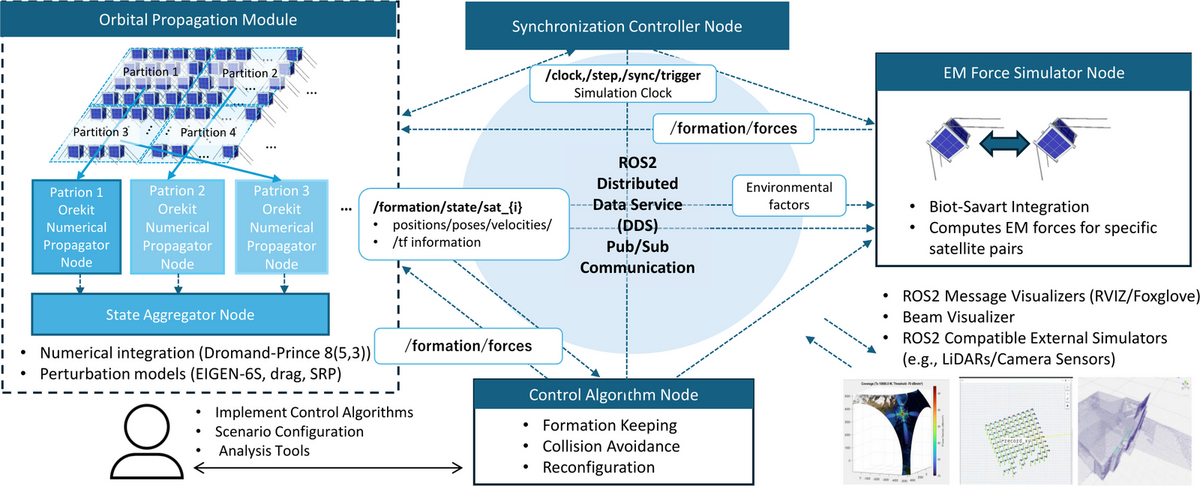
超大規模衛星群の精密編隊飛行に向けたシミュレーションフレームワーク

Tatsuya Amano, Akihito Hiromori, Hirozumi Yamaguchi, Sumio Morioka

2026 IEEE International Conference on Pervasive Computing and Communications Workshops and other Affiliated Events (PerCom Workshops), PerVehicle , pp. 230–235

DOI 10.1109/PerComWorkshops68308.2026.11585321

衛星編隊飛行分散シミュレーション +4

レイトレーシング駆動型ISACレーダによるパターンベース車両認識

Heetae Jin, Akira Uchiyama

2026 IEEE International Conference on Pervasive Computing and Communications Workshops and other Affiliated Events (PerCom Workshops), PerRad 2026, pp. 328–333

DOI 10.1109/PerComWorkshops68308.2026.11585327

ISACBeyond 5G +4