国際会議 · 2026

A Simulation-based Framework for Dynamic Light Pollution Prediction in Urban Air Mobility

Keywords

Urban Air Mobility空飛ぶ車サロゲートシミュレーション

Ying Chieh Wang , Tatsuya Amano , Hirozumi Yamaguchi

2026 IEEE International Conference on Smart Computing (SmartComp), Messina, Italy, 2026, pp. 136-143

DOI: 10.1109/SmartComp69968.2026.00029

解説

アーバン・エア・モビリティ(UAM)は、電動で垂直に離着陸する小型の機体、いわゆる「空飛ぶクルマ」で人やモノを運ぶ、新しい都市交通の構想です。地上の渋滞に影響されない移動手段として世界中で機体の開発と実証が進んでおり、日本でも大阪・関西万博でデモ飛行が行われるなど、社会実装に向けた動きが本格化しています。

都市の上空を多くの機体が飛び交うようになったとき、騒音や安全と並んで問題になりうる要素のひとつが光です。機体の表面は太陽光を反射し、角度の条件がそろうと、地上にいる人の目に強いまぶしさとして届きます。光害という言葉からは夜間の人工照明で夜空が明るくなる現象を思い浮かべがちですが、こちらは昼間に、動き回る機体が引き起こす、いわば動的な光害です。機体も太陽も刻々と動くため、どこでいつまぶしさが生じるかは絶えず変わり続けます。

こうしたまぶしさは車の運転者や歩行者にとって無視できないリスクになるため、飛行ルートや飛行禁止区域を設計する段階で、都市全体を対象に予測して評価しておくことが望まれます。ところが、この計算は簡単ではありません。光の反射を物理に忠実にシミュレーションすると都市全体を扱うには遅すぎ、かといって機械学習で置き換えようとすると、建物が入り組んだ複雑な形状への汎化がききません。

本研究では両者を組み合わせたハイブリッドな枠組みを提案しています。遮蔽物のない環境で学習したニューラルサロゲートで機体からの支配的な反射を近似し、建物による遮蔽の影響は軽量な幾何学的減衰として取り込みます。日本の3都市のデジタルツインで評価したところ、精度を保ったまま(RMSEを5〜30%削減、F1スコア0.8以上)、1万観測点に対する5秒先の予測評価を物理シミュレーションの3時間超から1.62秒に短縮しました。動的光害のリスクマップ作成や、状況に応じた飛行禁止区域の設計といった、都市スケールの応用に届く速さです。
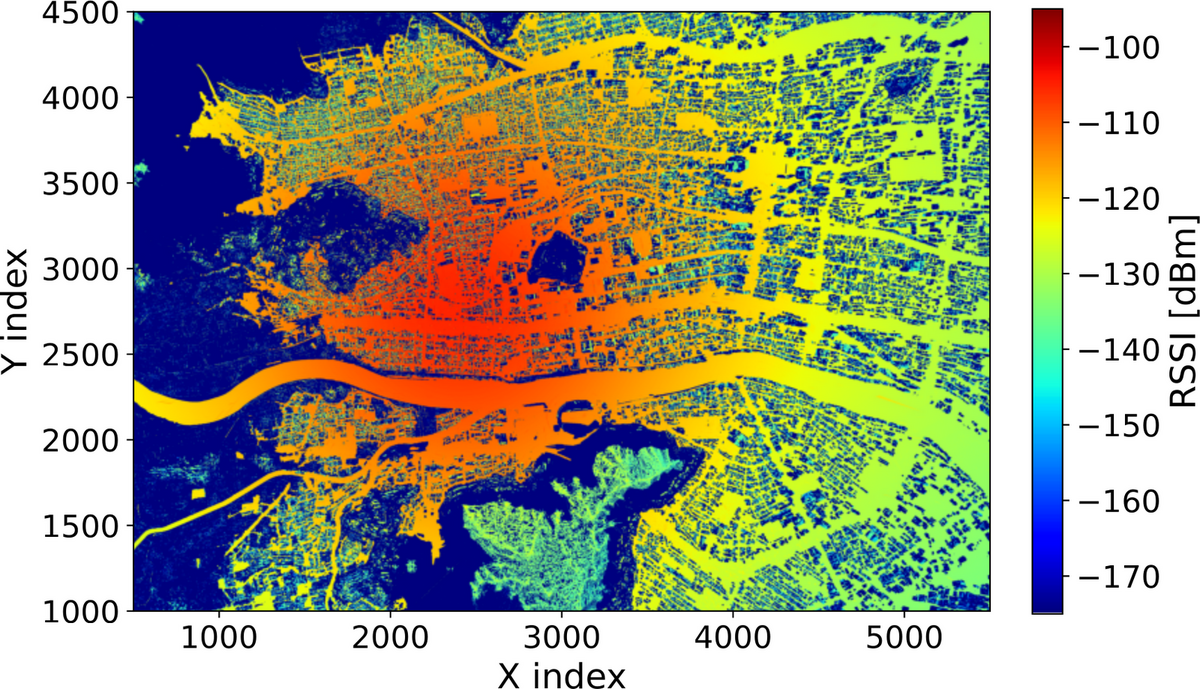
災害時LoRaネットワークのための環境認識型分散スケジューリング

Yuto Inaba, Tatsuya Amano, Akihito Hiromori, Hirozumi Yamaguchi

2026 IEEE International Conference on Pervasive Computing and Communications Workshops and other Affiliated Events (PerCom Workshops), SPT-IoT 2026, pp. 1366–1371

DOI 10.1109/PerComWorkshops68308.2026.11585469

災害通信LoRa +4

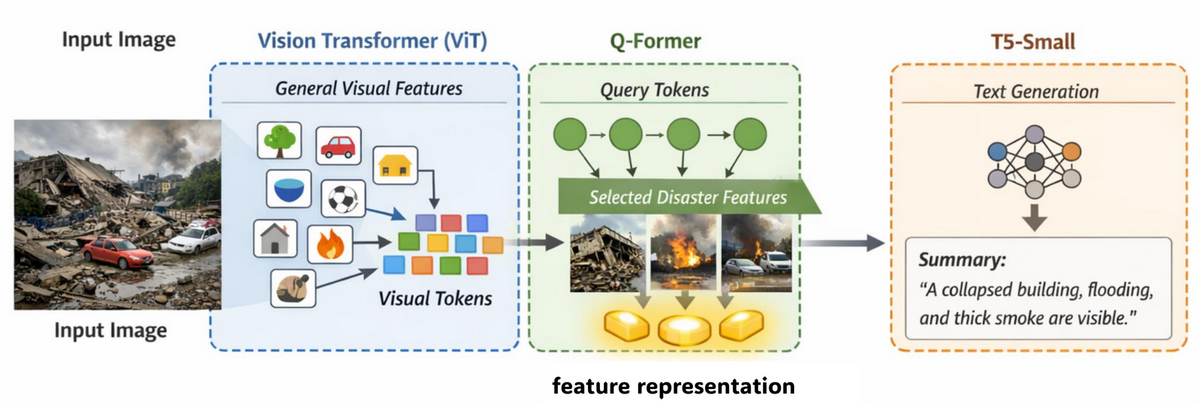
災害現場画像要約のための軽量Vision-Language Model

Hibiki Yoshizaki, Akira Uchiyama, Akihito Hiromori, Mineo Takai, Hirozumi Yamaguchi

2026 IEEE International Conference on Pervasive Computing and Communications Workshops and other Affiliated Events (PerCom Workshops), PerconAI 2026, pp. 1203–1208

DOI 10.1109/PerComWorkshops68308.2026.11585419

セマンティック通信災害対応 +4

物理モデル統合型深層学習による都市の土砂災害予測

Ren Ozeki, Hamada Rizk, Hirozumi Yamaguchi

2026 IEEE International Conference on Pervasive Computing and Communications Workshops and other Affiliated Events (PerCom Workshops), URBSENSE 2026, pp. 1094–1099

DOI 10.1109/PerComWorkshops68308.2026.11585337

土砂災害予測物理モデル統合学習 +3

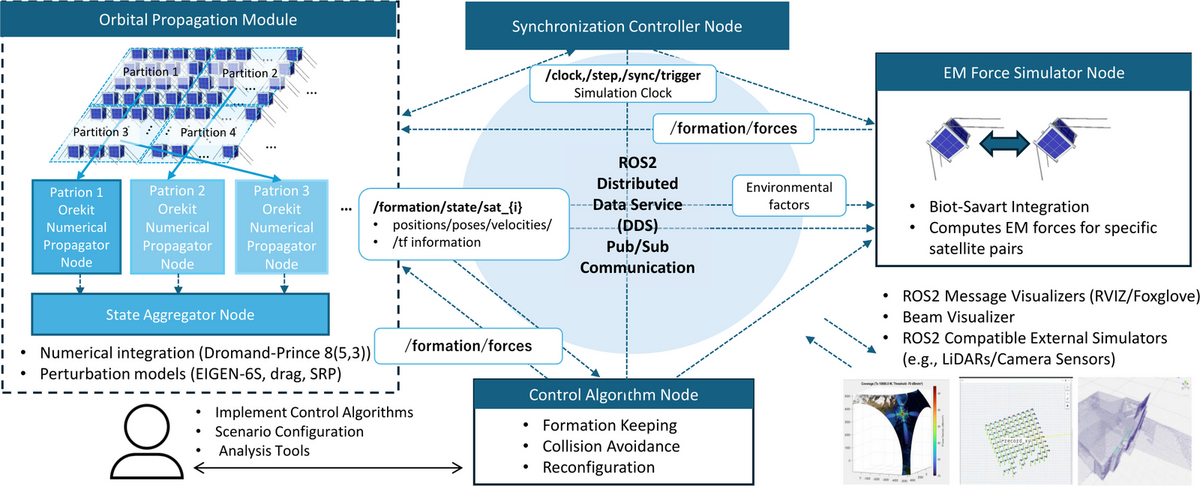
超大規模衛星群の精密編隊飛行に向けたシミュレーションフレームワーク

Tatsuya Amano, Akihito Hiromori, Hirozumi Yamaguchi, Sumio Morioka

2026 IEEE International Conference on Pervasive Computing and Communications Workshops and other Affiliated Events (PerCom Workshops), PerVehicle , pp. 230–235

DOI 10.1109/PerComWorkshops68308.2026.11585321

衛星編隊飛行分散シミュレーション +4

レイトレーシング駆動型ISACレーダによるパターンベース車両認識

Heetae Jin, Akira Uchiyama

2026 IEEE International Conference on Pervasive Computing and Communications Workshops and other Affiliated Events (PerCom Workshops), PerRad 2026, pp. 328–333

DOI 10.1109/PerComWorkshops68308.2026.11585327

ISACBeyond 5G +4

A Questionnaire-Only Counterfactual Machine Learning Approach to Assess the Spatial Impact of Green Mobility Vehicles in Urban Parks

Rami Naeem, Srikant Manas, Tatsuya Amano, Hirozumi Yamaguchi

ICDCN 2026 Workshop: IWNDSC2026

DOI 10.1145/3737611.3776620